真不是开玩笑——8888元,能买到一台会后空翻、支持全身遥操作、带动捕接口、还能拧螺丝、走斜坡、自己站稳不摔跤的人形机器人。9月2日,元点机器人把Bridge「小桥」摆在京东页面上时,后台订单直接卡顿。有高校实验室老师下单前先拉了个群,30分钟凑齐5台;深圳华强北的创客老哥说“比买开发板还痛快”;还有清华机器人社的同学连夜改毕设方案,把原定的仿真模拟全换成实机调试。
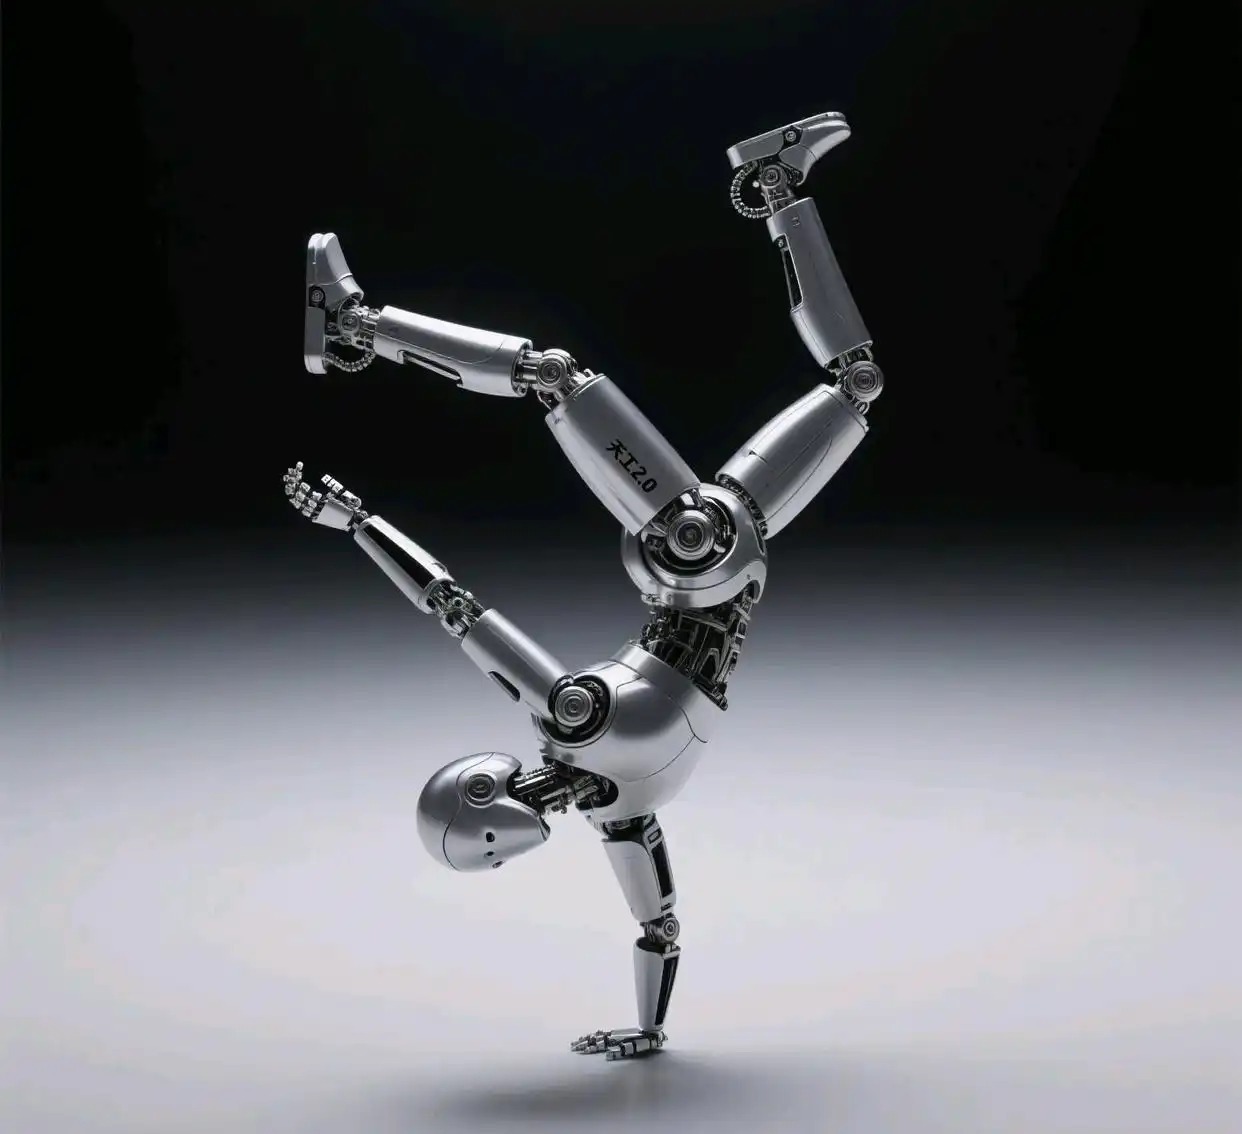
这台88厘米高、13公斤重的金属小人,不是玩具,也不是展厅摆件。它出厂就带ROS2+Linux底层、全开放运动控制API、电机驱动SDK、IMU和关节编码器原始数据流——连舵机PWM波形都能自己调。后空翻?那是出厂预置动作之一。远程用手机摇杆操控?支持。接上动捕服让机器人学你走路?行。更关键的是,它从第一天起就属于OpenBridge开源生态,所有代码、图纸、通信协议,全放GitHub上,谁都能改、能复刻、能加功能。
过去搞人形机器人开发,得先搞定机械结构、定制电机、写底层驱动、调PID参数……光硬件成本就动辄几十万。现在,8888元拿回家,拆箱接电,连上WiFi,两小时就能让机器人跟着你挥手。这不是降配,而是元点把本体结构、运动控制算法、轻量化关节模组全自研打通后的结果。就像当年安卓把智能手机系统开源,小桥想做的,是让人形机器人也迎来自己的“安卓时刻”:不靠一家公司定义未来,而靠成千上万开发者,在真实场景里试错、迭代、找到真正有用的能力。
有人问,这么便宜,是不是用了廉价零件?实测拆机发现,小桥的18个关节全用自研无框力矩电机,编码器精度达20位,比不少两万块以上的竞品还高;铝合金骨架是航空级6061-T6,抗扭刚度实测超320N·m/rad;连脚底的橡胶垫都做了分区域摩擦系数设计,斜坡行走时抓地力比同类提升40%——这些数据,元点在官网技术白皮书里全公开,连测试方法和原始曲线图都贴出来了。
更实在的是售后。买回去不会调?B站上已冒出200+个中文教学视频,从“三分钟连上ROS2”到“用Python写一个自动捡笔动作”,全是开发者自发录的。元点自己还开了个“Bridge开发者日”直播,每周三晚,工程师直接连麦帮改代码、看示波器波形、调IMU零偏。有用户反馈关节过热,团队48小时内就推送了新固件,把温控策略从查表法升级为自适应PID——更新日志就挂在GitHub Release页,连修改的每一行代码都有注释。
教育场景已经动起来了。华东师大附中机器人选修课上周把小桥编进新教案,学生用它验证牛顿第三定律;杭电的嵌入式课程直接把它当期末大作业平台,要求“用视觉+IMU融合实现自主避障”;就连偏远县中的科技老师,也靠着开源文档和社区答疑,带着高一学生做出了能识别方言指令的导览机器人原型。
这不是资本讲故事,而是真有人蹲在产线盯良率、泡在GitHub回issue、守着直播间答问题。工信部《人形机器人创新发展指导意见》里写的“降低开发门槛”“构建开源生态”,小桥没喊口号,它把PDF里的每一条,焊进了电机驱动板的每个焊点里。
当然,它还不能帮你做饭、没法爬楼、离“像人一样思考”差得远。但当你第一次用手机摇杆让它单膝跪地,再手动拖动它的手臂画出一道弧线,看着它笨拙却坚定地复现出来——那一刻你会懂:技术的温度,不在参数表里,而在你指尖按下“运行”键时,机器关节微微发热的真实触感中。
赢金配资提示:文章来自网络,不代表本站观点。