以前看工厂里的机械臂干活,总觉得像在演默剧——动作精准、节奏稳定,可一到插线、拧螺丝、装卡扣这种活儿,就容易‘手抖’:轴对不准孔,硬推两下零件咔嚓裂了;线束歪着往接口里塞,反复试三次才勉强进去。不是它不想稳,是真没感觉。人手摸到东西会缩、会滑、会加力或卸力,靠的是指尖上成千上万的神经末梢;而过去大多数工业机器人,只有‘眼睛’(视觉)和‘腿脚’(轨迹规划),却没长‘手指头’——没有实时反馈的触觉和力觉,等于闭着眼在黑暗里拧螺丝。
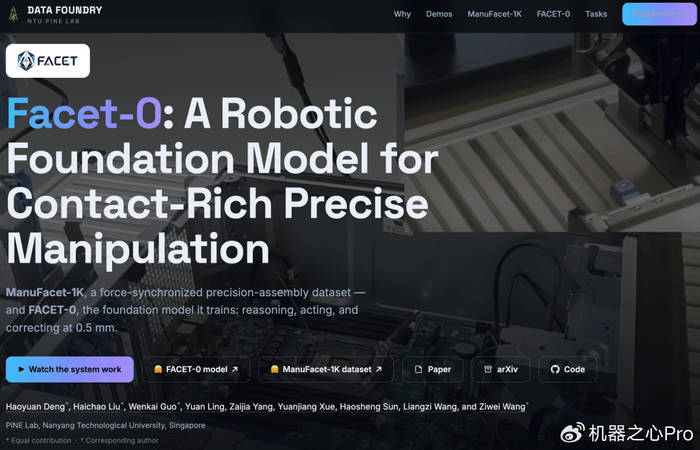
南洋理工大学王子为团队做的这件事,听起来朴素,实则捅破了一层窗户纸:他们没去卷更高精度的电机或更贵的相机,而是把力觉和触觉真正‘编进’了机器人的动作逻辑里。不是等它撞上了再停,而是让它在接触前0.1秒就开始‘试探’——压力稍大就微调角度,表面打滑就自动增压,孔位偏了就边插边‘找’。这背后不是单个传感器的升级,而是一整套TF-ART框架的落地:从多模态信号融合,到动作生成、再到毫秒级的触觉精修与末端阻抗控制,把‘手感’拆解成可训练、可部署、可复用的技术模块。
有意思的是,这种‘柔软’反而带来了更强的刚性能力。WRC2026上星海图展示的‘机器人组装机器人’,能独立完成厘米级螺丝入孔+钻孔锁付,靠的正是视觉粗定位+力控细调+双臂协同的闭环。它不怕零件有公差,不挑光照变化,甚至能感知弹簧反弹的瞬时阻力——这些都不是靠标定出来的,是它在上千次失败中‘学’来的肌肉记忆。当机器人终于开始像老师傅那样‘听声辨位、触感知形’,制造业的柔性边界,也就真的被重新划了一道。
这事儿听着玄乎,其实离我们挺近。去年深圳一家做医疗导管组装的厂子试用了类似力控方案,原来靠人工目测插接的微孔组件,良品率从82%直接拉到99.3%。工人没下岗,反而转岗去盯关键质检和参数调优——机器干重复活儿,人腾出手来干更需要判断力的活儿。厂长跟我说:“以前老师傅带徒弟,教的是‘手上有数’;现在机器人也有了‘手上数’,我们教它的不是动作,是分寸。”
更实在的变化在成本端。过去要实现高精度装配,得配激光跟踪仪、恒温车间、每季度标定一次的精密夹具,整套下来动辄上百万。而TF-ART这类轻量级力控框架,硬件只需加装低成本六维力传感器+普通工业相机,软件部署在边缘计算盒里就能跑。南洋理工公开的测试数据显示:同等装配任务下,新方案综合成本比传统高精度方案低64%,部署周期从3个月压缩到11天。
当然,它也不是万能钥匙。目前对超软材料(比如水凝胶器件)、或需毫米级形变反馈的生物组织操作,还够不着。团队论文里写得明白:“触觉闭环的上限,取决于信号采集信噪比与物理交互建模的匹配度。”说白了,不是技术不行,是现实世界太复杂——就像人摸一滴露珠和摸一块钢板,用的劲儿、判断的依据、反应的速度全不一样。机器人还在学,而且学得挺实诚。
真正让人踏实的,是这条技术路子没绕弯子。不炒概念,不堆参数,就盯着“让机器别瞎使劲”这一个痛点往下凿。工信部《“十四五”智能制造发展规划》里明确提过:“发展具备感知—决策—执行闭环能力的智能装备”,而力觉融合,正是闭环里最常断掉的那一环。现在这一环接上了,不是靠等未来某天的量子传感,而是用今天能落地的算法、传感器和工程思维,把“手感”从玄学变成了可测量、可复制、可考核的生产要素。
老师傅的“手感”传了三十年,机器人用三年就摸到了门道。这不是谁取代谁的故事,是手艺,终于找到了新的传人。
赢金配资提示:文章来自网络,不代表本站观点。